TSM-5 szenzorsor
Öt ponton figyeli a pálya kontrasztját. Ebből számoljuk ki, merre van a fekete vonal a robot középvonalához képest.
Öt ponton figyeli a pálya kontrasztját. Ebből számoljuk ki, merre van a fekete vonal a robot középvonalához képest.
Mérnöki játszótér · 2026
Öt nap alatt az alkatrészektől a saját, versenyre hangolt robotig. Szenzorok, motorvezérlés, szabályozástechnika és rengeteg mérés.
A program a „Tudományra hangolva” projekt keretében az Arconic Alapítvány támogatásával és a SZÉNA Egyesület a Családokért együttműködésével valósul meg.
01 · Hardver
Egy valódi, mérhető és hangolható mobil robotot. A részegységek nem fekete dobozok: minden fontos alkatrésznél megnézzük, miért van ott és hogyan hat a viselkedésre.
02 · Folyamat
A tanulás lépcsőzetes: minden új elem az előző mérésre vagy működő részre épül. A hat állomás a tábor végére egyetlen működő rendszerré áll össze.
A robot megmozdul — és a négyzetjárásnál kiderül: visszacsatolás nélkül nincs pontos vezérlés.
Mit lát az infravörös szenzor? A fényből kalibrálással lesz megbízható szám.
Az első vonalkövetés! Cikkcakkos még — de épp ebből születik a jobb ötlet.
Korrekció = Kp × hiba: kis hibára kis kormányzás, nagy hibára nagy.
A D-tag fékez, mielőtt túllendülnénk. Mérünk, hangolunk — és mindent naplózunk.
Egy teljes kör időre — a megértett, stabilan hangolt robot nyer.
03 · Napirend
Öt nap, egyre önállóbb mérnöki munka — 5 csapatban, csapatonként 3 fővel, naponta forgó szerepekkel (programozó, szerelő, mérnök). A zöld checkpoint azt jelzi: van egy kipróbált, működő állapot, amire biztonsággal lehet tovább építeni.
| Idő | Program |
|---|---|
| 8:00 | Köszöntő, csapatalakítás, szerepek — és a versenyszabály kihirdetése: a cél az első perctől világos |
| 8:30 | Demó: a mentor kész robotja végigmegy a pályán. „Péntekre a tiétek is ezt fogja tudni — sőt gyorsabban.” |
| 8:45 | Összeszerelés: mechanika, kábelezés, ellenőrzőlista |
| 11:00 | Szendvics-szünet |
| 11:30 | Bekapcsolási ellenőrzés, első bekapcsolás checkpoint |
| 11:45 | Motorteszt: előre, hátra, fordulás — feladat: négyzet alakban körbejárni a padlón |
| 13:00 | Enkóder: hány impulzus egy teljes kerékfordulat? Mérd meg és naplózd! |
| 14:00 | Minden robot megy előre-hátra-fordul checkpoint · napzáró kör |
| Idő | Program |
|---|---|
| 8:00 | Demó: mit lát az infravörös szenzor? Feszültségmérés fehéren és feketén |
| 8:20 | Nyers és kalibrált értékek mind az öt csatornán — táblázat a saját robot értékeivel |
| 9:30 | Kalibráció: az 5 másodperces „húzogatós” rutin |
| 10:15 | Súlyozott átlag: hol a vonal? — élő görbén, kézzel tologatott robotnál |
| 11:00 | Szendvics-szünet |
| 11:30 | Első vonalkövetés! Cikkcakkos még, de megy |
| 12:30 | Minden robot körbeér a gyakorlópályán checkpoint |
| 13:00 | Miért cikkcakkozik? — közös gondolkodás a simább követésről |
| 14:00 | Szabad kísérletezés · napzáró kör |
| Idő | Program |
|---|---|
| 8:00 | A P-szabályzó gondolata: korrekció = Kp × hiba — ez az, amit tegnap ki akartatok találni! |
| 8:30 | Kp hangolása: mit látunk kis Kp-nál (lomha) és nagynál (leng)? |
| 10:00 | Hangolási napló: minden próbához érték + megfigyelés — ma a mérnök szerep a főszereplő |
| 11:00 | Szendvics-szünet |
| 11:30 | A D-tag: a hiba változása előre jelzi a lengést — fékezünk, mielőtt túllendülnénk |
| 12:30 | A nagy leleplezés: a sebességplafon eddig lent volt — aki stabil, feljebb veheti! |
| 14:00 | Minden robot simán követi a vonalat PD-vel checkpoint · napzáró |
| Idő | Program |
|---|---|
| 8:00 | A versenypálya felfedése! Mostantól ezen gyakorolunk |
| 8:15 | Szabad hangolás: először stabilan körbeérni, csak utána gyorsítani |
| 10:00 | Haladó feladatok a stabilaknak: egyenes-felismerés, köridőmérés enkóderrel, WiFi-s indítógomb |
| 11:00 | Szendvics-szünet |
| 11:30 | Hangolás — a mentor ma már nem segít kódban, csak kérdez: „Mit mond a napló? Mit látsz a görbén?” |
| 13:00 | Kvalifikáció: egy teljes kör a versenypályán checkpoint |
| 14:00 | Napzáró, versenyszabály még egyszer, kérdések |
| Idő | Program |
|---|---|
| 8:00 | Reggeli javítási idő / szabadedzés |
| 9:30 | Pálya lezárva, robotok „parc fermé”-be — sorsolás a futamsorrendre |
| 10:00 | 1. futam — minden csapat egyszer fut, időmérés |
| 11:00 | Szendvics-szünet · a futamok közt 15 perc hangolás (elemcsere is!) |
| 11:45 | 2. futam |
| 12:45 | 3. futam — fordított sorrendben: az addigi leggyorsabb megy utolsónak |
| 13:15 | Eredményhirdetés — díj a leggyorsabbnak, elismerés a legjobb hangolási naplónak, a legszebb kódnak és a legkitartóbb hibakeresésnek |
| 13:45 | Zárókör: ki mit visz haza, merre tovább? CÉL |
04 · Mérnöki tartalom
Nem „robotot összerakunk”, hanem összefüggéseket tanulunk: érzékelés, teljesítményelektronika, visszacsatolás, mérés és szoftver együtt dolgozik.
Mikrokontroller, amely valós időben olvassa a szenzorokat, számol és vezérli a motorokat.
Kétcsatornás motorvezérlő: a kis vezérlőjelből irányított teljesítmény lesz a hajtás számára.
Ötpontos vonalszenzor. A nyers értékekből pozícióbecslést készítünk a szabályozó számára.
Kompakt hajtóműves motor, visszajelzéssel. A mechanika és a digitális mérés itt találkozik.
A P-tag a pillanatnyi hibára, a D-tag a hiba változására reagál — gyors, mégis csillapított mozgást keresünk.
A hangolás nem érzésre történik: görbén látjuk, mit csinál a robot és melyik paraméter mit változtat.
// PD-szabályozó — 5 sorban
float error = position - center;
float derivative = error - previousError;
float correction = Kp * error + Kd * derivative;
leftMotor  = baseSpeed - correction;
rightMotor = baseSpeed + correction;A Láb oszlop a panelen olvasható feliratot adja. A mi 38 lábú paneleinken G-előtag van (G16, G23…), a két felső analóg láb SP és SN, a táp V5. Ha egy panelen más felirat szerepel (D16, RX2), a GPIO-szám a döntő — a robot programja azzal dolgozik.
| Láb | GPIO | TSM-5 kimenet | Megjegyzés |
|---|---|---|---|
| SPmás panelen: VP / D36 | GPIO36 | OUT1 — bal szélső | csak bemenet |
| SNmás panelen: VN / D39 | GPIO39 | OUT2 — bal | csak bemenet |
| G34más panelen: D34 | GPIO34 | OUT3 — közép | csak bemenet |
| G35más panelen: D35 | GPIO35 | OUT4 — jobb | csak bemenet |
| G32más panelen: D32 | GPIO32 | OUT5 — jobb szélső | |
| 3V3 | — | TSM-5 táp („5V” láb) | 3,3 V-ról — így a kimenete sem megy 3,3 V fölé |
| GND | — | TSM-5 GND | közös föld |
Mind az öt láb ADC1-es, ezért Bluetooth mellett is mér. Fehér felület = nagy érték, fekete vonal = kicsi.
| Láb | GPIO | TB6612FNG | Mit csinál |
|---|---|---|---|
| G16más panelen: D16 / RX2 | GPIO16 | PWMA | bal motor sebesség |
| G17más panelen: D17 / TX2 | GPIO17 | AIN1 | bal motor irány 1 |
| G5más panelen: D5 | GPIO5 | AIN2 | bal motor irány 2 |
| G4más panelen: D4 | GPIO4 | PWMB | jobb motor sebesség |
| G18más panelen: D18 | GPIO18 | BIN1 | jobb motor irány 1 |
| G19más panelen: D19 | GPIO19 | BIN2 | jobb motor irány 2 |
| G23más panelen: D23 | GPIO23 | STBY | HIGH = motorok engedélyezve |
| 3V3 | — | VCC (logika) | 3,3 V |
| akku + | — | VM (motor táp) | a motor-pakkról |
| GND | — | GND | közös föld |
A bal motor az AO1/AO2, a jobb a BO1/BO2 kimenetre megy. Ha egy kerék visszafelé forog, a két motorvezetéket kell megcserélni.
| Láb | GPIO | Jel | Megjegyzés |
|---|---|---|---|
| G25más panelen: D25 | GPIO25 | bal enkóder A | 408 impulzus / kerékfordulat |
| G26más panelen: D26 | GPIO26 | bal enkóder B | |
| G27más panelen: D27 | GPIO27 | jobb enkóder A | a jobb előjelét a keret fordítja |
| G14más panelen: D14 | GPIO14 | jobb enkóder B | |
| 3V3 / GND | — | enkóderek tápja |
| Láb | GPIO | Honnan | Megjegyzés |
|---|---|---|---|
| V5a panel „5V” lába | — | logikai elemcsomag + | 6 V — ESP32, TSM-5, enkóderek |
| VM | — | motor-akku + | a keret 6,8 V alatt letiltja a motorokat |
| G33más panelen: D33 | GPIO33 | akkumérő S lába | 5:1 osztós modul; a „+” láb bekötetlen |
| GND | — | mindkét akku − | egy ponton találkozik a logikai és a motoros föld |
Figyelem: a föld legyen közös az ESP32, a TB6612, a TSM-5 és mindkét elemcsomag között — enélkül a szenzorok bolondoznak. A motor tápot soha ne a 3V3 lábról vedd, és az USB-t ne kösd rá az elemcsomaggal egyszerre a VIN-re.
05 · Péntek
A hét végén a robot ugyanazon a pályán mutatja meg, mire jutott a csapat a méréssel, programozással és hangolással.
06 · Logisztika
A fontos szervezési adatok egy helyen.
Ennivaló: csomagolt szendvics és innivaló minden napra.
Laptop: nem kell — minden csapat előre telepített laptopot kap tőlünk, a fejlesztőkörnyezettel együtt.
Ruházat: kényelmes, műhelymunkához megfelelő öltözet.
Egyéb: az összes alkatrészt, szerszámot és a pályát mi adjuk.
Étkezés: a helyszínen ételt nem biztosítunk — minden napra hozz magaddal csomagolt szendvicset és innivalót.
Részvételi díj: a tábor ingyenes.
Ha érdekel a robotika, a programozás és az, hogy egy mérnöki ötletből hogyan lesz gyors, működő gép, itt indul a következő kör.
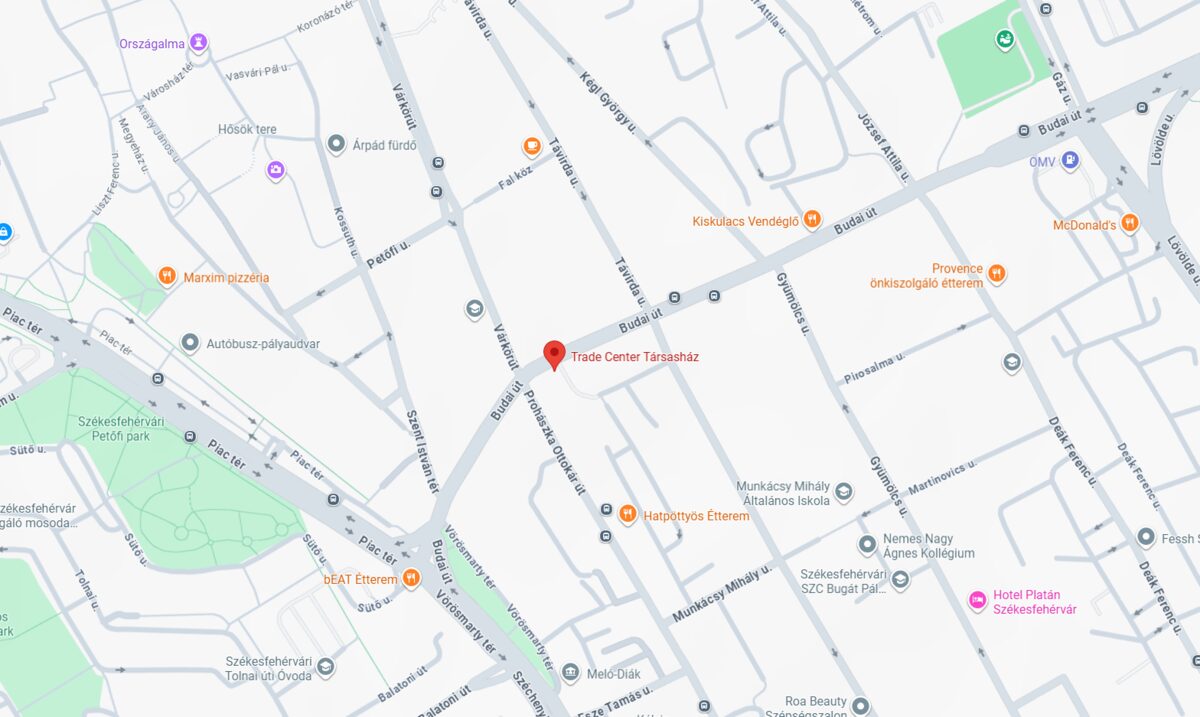
Enterpartner Kft. · robotlabor · Székesfehérvár
2026. augusztus 24–28. · 15 fő · 11–18 év
A jelentkezési lap kitöltése kb. 5 perc. Ha félbehagyod, a piszkozat a gépeden megmarad, és később folytathatod — a beküldésről visszaigazoló e-mailt küldünk.
Kitöltöm a jelentkezési lapot Kérdésed van? Írj: elekes.peter@enterpartner.hu